راهنمای جامع تفاوت های انکودر مطلق، افزایشی و تاکوژنراتور
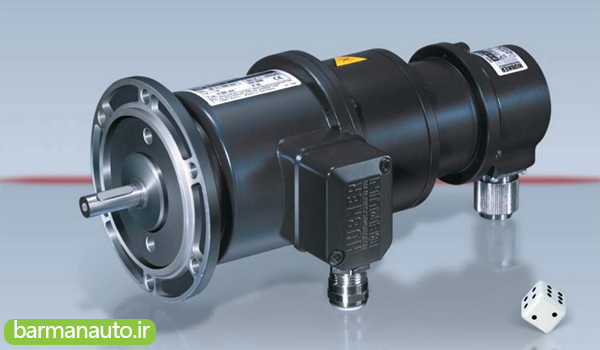
تفاوت های انکودر مطلق، افزایشی و تاکوژنراتور
انکودرها دستگاه های الکترومکانیکی هستند که حرکت زاویه ای یا خطی را به سیگنال های الکتریکی تبدیل می کنند. این سیگنال ها را می توان برای اندازه گیری موقعیت، سرعت و یا شتاب استفاده کرد. انکودرها در طیف گسترده ای از کاربردها، از جمله رباتیک، کنترل حرکت، و ماشین آلات صنعتی استفاده می شوند. در این مقاله قصد داریم به صورت مفصل درباره مهمترین تفاوت های انکودر مطلق، افزایشی و تاکوژنراتور و بررسی مشخصات هر یک از آن ها بپردازیم.
مشخصات سه نوع اصلی انکودر
برای اطلاع از تفاوت های انکودر مطلق، افزایشی و تاکوژنراتور، در ابتدا هر یک از این نوع انکودرها را توضیح می دهیم:
-
انکودرهای مطلق
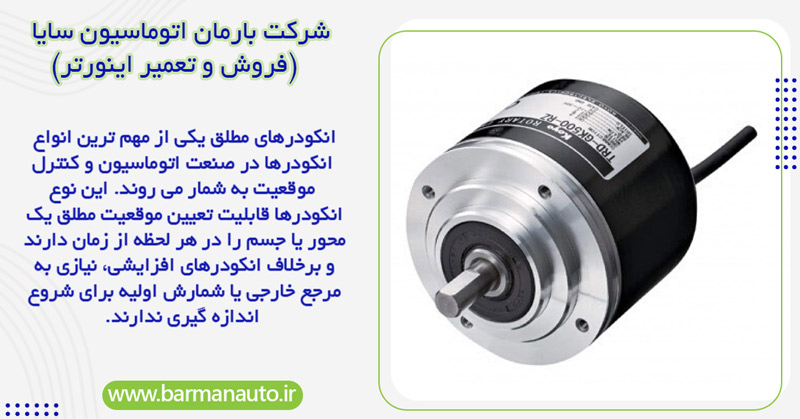
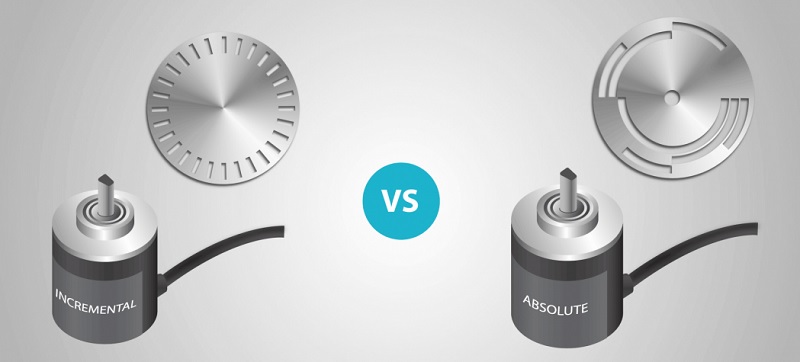
انکودرهای مطلق یکی از مهم ترین انواع انکودرها در صنعت اتوماسیون و کنترل موقعیت به شمار می روند. این نوع انکودرها قابلیت تعیین موقعیت مطلق یک محور یا جسم را در هر لحظه از زمان دارند و برخلاف انکودرهای افزایشی، نیازی به مرجع خارجی یا شمارش اولیه برای شروع اندازه گیری ندارند. به همین دلیل، حتی اگر سیستم خاموش و روشن شود، انکودر مطلق همچنان می تواند بدون نیاز به بازتنظیم، موقعیت دقیق را ارائه دهد. این ویژگی در کاربردهایی که دقت، اطمینان و حفظ موقعیت بعد از قطع برق اهمیت دارد، بسیار کاربردی است.
انکودرهای مطلق معمولاً از کدگذاریهای خاص مانند کد گری (Gray Code) استفاده می کنند که به کمک آن هر موقعیت زاویه ای یک کد باینری منحصر به فرد دارد. این کدگذاری باعث می شود که در هنگام تغییر موقعیت، فقط یک بیت تغییر کند و در نتیجه احتمال بروز خطا در خواندن موقعیت کاهش یابد. این ویژگی باعث افزایش دقت و اطمینان در عملکرد سیستم های کنترلی می شود. هر موقعیت خروجی انکودر مطلق به صورت دیجیتال و منحصر به فرد است که این امکان را می دهد تا حتی بدون حرکت دادن شفت، بتوان موقعیت دقیق آن را مشاهده کرد.
از دیگر ویژگی های مهم انکودرهای مطلق می توان به قابلیت داشتن چندین دور اندازه گیری (multi-turn) اشاره کرد که در آن موقعیت مطلق نه تنها در یک دور، بلکه در چندین دور نیز قابل پیگیری است. این ویژگی با استفاده از گیربکس های مکانیکی یا سیستم های الکترونیکی داخلی به دست می آید. انکودرهای مطلق در انواع مختلف نوری، مغناطیسی و خازنی تولید می شوند و بسته به شرایط محیطی و نیاز سیستم می توان نوع مناسب آن را انتخاب کرد. در مقاله زیر درباره مدل مغناطیسی آن بیشتر توضیح می دهیم.
-
انکودرهای افزایشی
انکودرهای افزایشی یکی از رایج ترین و پرکاربردترین انواع انکودر در صنعت هستند که وظیفه اصلی آن ها اندازهگیری تغییرات موقعیت یک محور یا جسم در حین حرکت است. برخلاف انکودرهای مطلق، این نوع انکودر اطلاعاتی درباره موقعیت دقیق فعلی ارائه نمی دهد بلکه تنها نشان می دهد که از آخرین موقعیت ثبت شده، چه میزان حرکت رخ داده است. به بیان ساده تر، انکودر افزایشی میزان و جهت حرکت را مشخص می کند اما برای تعیین موقعیت دقیق فعلی، نیاز به مرجع اولیه یا شمارنده دارد که حرکت ها را ثبت و جمع بندی کند.
ساختار انکودر افزایشی معمولاً شامل یک دیسک مدرج یا کدگذاری شده با شکاف ها یا سوراخ هایی است که با چرخش دیسک، نور یا سیگنال مغناطیسی از این شکاف ها عبور کرده یا مسدود می شود. این قطع و وصل شدن نور یا میدان مغناطیسی باعث ایجاد پالس های الکتریکی می شود که هر پالس، نشان دهنده یک حرکت جزئی در محور است. این پالس ها به کنترلر ارسال شده و با شمارش آن ها می توان میزان حرکت یا سرعت چرخش را محاسبه کرد.
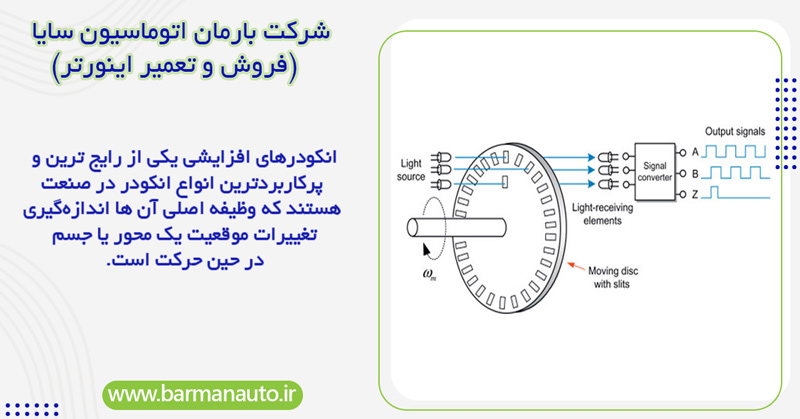
یکی از مشخصه های مهم انکودر افزایشی وضوح یا رزولوشن آن است، یعنی تعداد پالس هایی که در هر دور کامل شفت تولید می شود. هرچه تعداد این پالس ها بیشتر باشد، دقت اندازه گیری نیز افزایش خواهد یافت. انکودرهای افزایشی همچنین می توانند دارای دو یا سه کانال خروجی (معمولاً A، B و Z) باشند که به ترتیب برای تعیین جهت چرخش و تولید پالس مرجع یک بار در هر دور به کار می روند.
-
تاکوژنراتورها
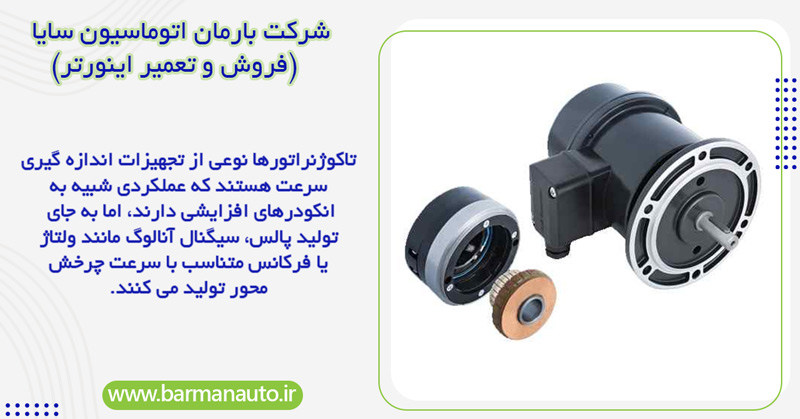
تاکوژنراتورها نوعی از تجهیزات اندازه گیری سرعت هستند که عملکردی شبیه به انکودرهای افزایشی دارند، اما به جای تولید پالس، سیگنال آنالوگ مانند ولتاژ یا فرکانس متناسب با سرعت چرخش محور تولید می کنند. به عبارت دیگر، تاکوژنراتورها برای اندازه گیری سرعت زاویه ای محور یا جسم دوار طراحی شده اند و خروجی آن ها مستقیماً با سرعت چرخش رابطه دارد، به طوری که با افزایش سرعت، میزان ولتاژ یا فرکانس تولیدی نیز افزایش می یابد. این ویژگی باعث می شود تاکوژنراتورها در سیستم هایی که کنترل سرعت دقیق و پیوسته اهمیت دارد، بسیار کاربردی باشند. یکی از رایج ترین کاربردهای آن ها، سروو درایوها و سیستمهای کنترل دور موتور است که در آن ها نیاز است سرعت موتور با دقت بالا کنترل و تنظیم شود. خروجی آنالوگ تاکوژنراتور به کنترلر اجازه می دهد تا در لحظه، میزان تغییرات سرعت را تشخیص داده و در صورت نیاز، تنظیمات لازم را به صورت خودکار اعمال کند.
تاکوژنراتورها معمولاً دارای ساختار ساده ای هستند و در انواع DC و AC طراحی می شوند. در نوع DC، ولتاژ خروجی متناسب با سرعت چرخش است، در حالی که در نوع AC، فرکانس خروجی به سرعت بستگی دارد. یکی از مزایای این تجهیزات این است که واکنش سریع به تغییرات سرعت دارند و برای مانیتورینگ و فیدبک دقیق در سیستم های دینامیکی بسیار مناسب اند.
از طرفی، چون تاکوژنراتورها خروجی مطلق یا اطلاعات موقعیت دقیق ارائه نمی دهند، نمی توان از آن ها برای تشخیص موقعیت شفت استفاده کرد. اما در زمینه اندازه گیری و کنترل سرعت چرخش در فرآیندهای حساس صنعتی، عملکرد بسیار موثری دارند. همچنین به دلیل تولید سیگنال آنالوگ، به راحتی می توان آن ها را با دستگاه های اندازه گیری قدیمی تر یا سیستم های کنترل سرعت کلاسیک ادغام کرد.
در جدول زیر مهمترین تفاوت های انکودر مطلق، افزایشی و تاکوژنراتور را عنوان کرده ایم:
| ویژگی | انکودر مطلق | انکودر افزایشی | تاکوژنراتور |
|---|---|---|---|
| اندازه گیری | موقعیت مطلق | تغییرات موقعیت | سرعت زاویه ای |
| مرجع | مورد نیاز نیست | مورد نیاز است | مورد نیاز نیست |
| خروجی | کد منحصر به فرد برای هر موقعیت | پالس برای هر حرکت جزئی | ولتاژ یا فرکانس متناسب با سرعت |
| کاربردها | رباتیک، کنترل حرکت، ماشین آلات صنعتی | رباتیک، کنترل حرکت، اندازه گیری طول | سروو درایوها، کنترل سرعت |
انتخاب نوع مناسب انکودر برای یک برنامه خاص به نیازهای خاص آن برنامه بستگی دارد. اگر به اندازه گیری موقعیت مطلق نیاز دارید، یک انکودر مطلق ضروری است. اگر فقط به اندازه گیری تغییرات موقعیت نیاز دارید، یک انکودر افزایشی کافی است و اگر به اندازه گیری سرعت زاویه ای نیاز دارید، یک تاکوژنراتور بهترین انتخاب است. هر یک از این نوع انکودرها را می توانید از مراکزی که به صورت تخصصی در زمینه فروش انواع تجهیزات اتوماسیون صنعتی از جمله سروو موتور، مبدل ارتباطی، کارت رله و یا فروش اینورتر در اصفهان و یا در شهرهای دیگر کشور فعالیت دارند، خریداری کنید.
آشنایی با مفاهیم کلیدی انکودر
علاوه بر نوع، عوامل دیگری نیز باید هنگام انتخاب انکودر در نظر گرفته شوند، مانند:
- رزولوشن: رزولوشن انکودر به کوچکترین افزایشی اشاره دارد که می تواند اندازه گیری کند. این مقدار معمولاً بر حسب پالس در دور (ppr) یا تعداد بیت در دور بیان میشود. وضوح بالاتر به معنای دقت بیشتر است. به عنوان مثال، یک انکودر با رزولوشن 1000 ppr میتواند 1000 پالس را در هر دور کامل محور شمارش کند، در حالی که یک انکودر با رزولوشن 2048 ppr میتواند 2048 پالس را در هر دور کامل محور شمارش کند.
- دقت: دقت انکودر به توانایی آن در اندازه گیری دقیق موقعیت یا سرعت اشاره دارد. این مقدار معمولاً بر حسب درصد بیان می شود. به عنوان مثال، یک انکودر با دقت 0.5% می تواند موقعیت را با دقت 0.5% از مقدار واقعی اندازه گیری کند.
- سرعت: سرعت انکودر به حداکثر سرعتی اشاره دارد که میتواند با آن کار کند. این مقدار معمولاً بر حسب دور در دقیقه (RPM) بیان می شود. حداکثر سرعت انکودر باید بیشتر از سرعت مورد انتظار در برنامه باشد.
- اندازه: اندازه انکودر به ابعاد فیزیکی آن اشاره دارد. این باید با توجه به فضای موجود برای نصب انکودر در نظر گرفته شود.
- هزینه: قیمت انکودرها می تواند به طور قابل توجهی بسته به نوع، رزولوشن، دقت و سایر ویژگی ها متفاوت باشد.
با توجه به تفاوت های انکودر مطلق، افزایشی و تاکوژنراتور هنگام انتخاب آن ها، مهم است که تمام این عوامل را به دقت در نظر بگیرید تا مطمئن شوید که انکودری را انتخاب می کنید که نیازهای خاص برنامه شما را برآورده می کند.
عوامل انتخاب انکودرهای مختلف
انتخاب انکودر مناسب برای یک برنامه خاص به نیازهای خاص آن برنامه بستگی دارد. در اینجا برخی از مهم ترین عواملی که باید هنگام انتخاب انکودر در نظر گرفته شوند، آورده شده است:
- نوع: نوع انکودر مورد نیاز (مطلق، افزایشی یا تاکوژنراتور) به نوع اندازه گیری مورد نیاز (موقعیت، تغییرات موقعیت یا سرعت) بستگی دارد.
- رزولوشن: رزولوشن انکودر باید به اندازه کافی بالا باشد تا دقت مورد نیاز برای برنامه را برآورده کند.
- دقت: دقت انکودر باید به اندازه کافی بالا باشد تا دقت مورد نیاز برای برنامه را برآورده کند.
- سرعت: حداکثر سرعت انکودر باید بیشتر از سرعت مورد انتظار در برنامه باشد.
- اندازه: اندازه انکودر باید با توجه به فضای موجود برای نصب انکودر در نظر گرفته شود.
- هزینه: قیمت انکودر باید در بودجه پروژه باشد.
انواع کاربردهای انکودر مختلف
انکودرها در طیف گسترده ای از کاربردها استفاده می شوند، از جمله:
- رباتیک:انکودرها برای اندازه گیری موقعیت و سرعت مفاصل ربات ها استفاده می شوند که این امر برای کنترل دقیق حرکت ربات ضروری است.
- کنترل حرکت:انکودرها برای کنترل سرعت و موقعیت نوار نقاله ها، بالابرها و سایر ماشین آلات استفاده می شوند.
- ماشین آلات صنعتی:انکودرها برای اندازه گیری موقعیت ابزار ماشین، سرعت چرخش موتورها و سروو موتور، سایر پارامترهای مهم در ماشین آلات صنعتی استفاده می شوند. جهت کسب اطلاعات بیشتر درباره کاربردهای سروو موتور متصل به انکودر، می توانید مقاله زیر را مطالعه کنید.
- صنعت چاپ: انکودرها برای کنترل دقیق موقعیت کاغذ و هد چاپ در چاپگرها استفاده می شوند.
- صنعت نساجی: انکودرها برای کنترل سرعت و طول پارچه در ماشین آلات نساجی استفاده می شوند.
در نهایت با توجه به تفاوت انکودرهای مختلف، کدام یک را انتخاب کنیم؟
انکودرها جزء ضروری در بسیاری از سیستم های کنترل حرکت هستند. با درک انواع مختلف انکودرها، مفاهیم کلیدی مرتبط با آن ها و عوامل مهمی که باید هنگام انتخاب انکودر در نظر گرفته شوند، می توانید انکودر مناسب را برای نیازهای خاص خود انتخاب کنید. اگر هدف شما دستیابی به موقعیت دقیق و ثابت بدون نیاز به مرجع خارجی و در شرایطی که موقعیت باید به صورت مطلق و بدون اشتباه ثبت شود، انکودرهای مطلق بهترین گزینه هستند. این نوع انکودرها با استفاده از کدگذاری های منحصر به فرد مانند کد گری، موقعیت دقیق هر محور را در هر لحظه مشخص می کنند. از طرف دیگر، اگر نیاز شما به اندازه گیری تغییرات حرکت یا سرعت باشد و به موقعیت دقیق نیاز نداشته باشید، انکودرهای افزایشی انتخاب مناسبی هستند. این نوع انکودرها به طور موثر تغییرات حرکت را شمارش کرده و برای کاربردهایی که نیاز به کنترل سرعت و موقعیت نسبی دارند، بسیار مناسب اند.
در نهایت، اگر سیستم شما به کنترل دقیق سرعت نیاز دارد، به ویژه در کاربردهایی مانند سروو درایوها، تاکوژنراتورها انتخاب بهتری هستند. این دستگاه ها با تولید سیگنال آنالوگ متناسب با سرعت، به شما این امکان را می دهند که سرعت را به دقت کنترل و تنظیم کنید.
