تنظیم پارامترهای PID سروو موتورها
تنظیم پارامترهای PID سروو موتورها
تنظیم پارامترهای مناسب برای ضرایب PID سروو موتورها همواره یکی از اساسی ترین بخش های تنظیمی برای انواع سروو موتور است. به طوری که تنظیم اشتباه این پارامترها باعث لرزش موتور، گرم شدن موتور، عدم توانایی در تنظیم دقیق سرعت و یا موقعیت خواسته شده از سروو موتور می شود. در ادامه پارامترهای PID سرووهای ESTUN معرفی می شوند.
اساس تئوری تنظیم پارامترهای PID سروو موتور
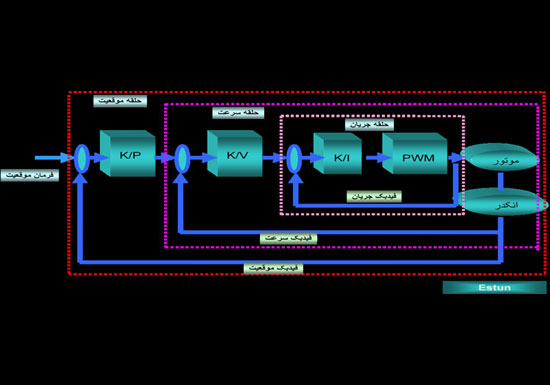
سرو درایو سه حلقه فیدبک دارد: حلقه موقعیت، حلقه سرعت و حلقه جریان. حلقه جریان بالاترین پاسخ دهی را دارد و حلقه ی سرعت باید پاسخ دهی بیشتری نسبت به حلقه ی موقعیت داشته باشد. عدم رعایت این اصل، موجب لرزش و یا عکس العمل های ناخواسته موتور می گردد. هنگام طراحی سرو درایو، ESTUN بالاترین پاسخ دهی حلقه ی را به جریان اختصاص می دهد.
بنابراین کاربران فقط نیاز به تنظیم بهره ی حلقه موقعیت و حلقه سرعت دارند. در حالت کلی، پاسخ دهی حلقه ی موقعیت نمی تواند سریع تر از حلقه ی سرعت باشد. بنابراین توصیه می شود زمانیکه قصد افزایش بهره ی حلقه موقعیت را دارید، ابتدا بهره ی حلقه سرعت را بالا ببرید. افزایش بهره ی حلقه موقعیت به تنهایی موجب افزایش احتمال لرزش موتور خواهد شد.
در مواردی که نیاز به پاسخ دهی بالای کل سیستم می باشد، نمی توان فقط به پاسخ دهی بالای سیستم سرو (کنترلر،سرو درایو، موتور سرو و انکودر) بسنده کرد همچنین باید به نیرومندی سیستم مکانیکی نیز توجه داشته باشیم. بدین ترتیب، کل سیستم می تواند به عملکرد مطلوبی دست یابد.
جهت اطمینان از عملکرد سروو موتور، بسیار مهم است این دستگاه را از مراکز فروش معتبر تهیه کنید. بارمان اتوماسیون سایا نمایندگی فروش سروو موتور استون و نمایندگی اینورتر دلتا در اصفهان و سراسر می باشد، کادر این مجموعه به شما عزیزان می تواند کمک کند تا بهترین نوع سروو موتور را متناسب با نیاز خود خریداری کنید.
معرفی انواع پارامترهای PID سروو موتورها
بهره ی حلقه سرعت PN 102
بهره ی حلقه سرعت در جهت تصمیم گیری برای پاسخ دهی حلقه سرعت استفاده می گردد. در شرایطی که سیستم مکانیکی هیچ لرزشی نداشته باشد، هرچه مقدار این پارامتر بیشتر باشد پاسخ دهی نیز بالاتر است. افزایش نسبت بهره ی حلقه سرعت می تواند موجب نیرومندی سیستم سروو گردد. با این حال در کاربرد واقعی، نسبت بهره ی حلقه سرعت نمی تواند خیلی بزرگ شود وگرنه موجب لرزش کل سیستم سروموتور می گردد.
ثابت زمانی انتگرال حلقه سرعت PN 103
انتگرال حلقه ی سرعت می تواند موجب کاهش ریپل در سرعت موتور گردد. همچنین موجب کاهش پاسخ دهی سرو درایو می شود. انتگرال حلقه سرعت، تاثیری برای سرعت دنبال کننده ی مرجع موقعیت ندارد. با این حال بالا بودن ثابت زمانی انتگرال حلقه سرعت موجب کاهش پاسخ دهی حلقه سرعت می شود. زمانی که ثابت زمانی را افزایش دهیم، زمان عکس العمل درایو آهسته می گردد و برای موقعیت یابی زمان بیشتری نیاز دارد. هنگامی که اینرسی بار بالاست و یا سیستم مکانیکی تمایل به لرزش دارد، می بایست ثابت زمانی انتگرال حلقه سرعت را افزایش داد. طبق مرجع زیر:
Ti = ثابت زمانی انتگرال
Kv = بهره حلقه سرعت
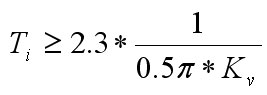
بهره حلقه موقعیت PN 104
بهره حلقه موقعیت یکی از شاخص های اصلی سیستم سروو موتور ac می باشد و رابطه ی نزدیکی با موتور سروو و بار مکانیکی دارد. برای آشنایی بیشتر درباره سیستم سروو موتور ac می توانید بر روی لینک زیر کلیک کنید.
در حالت کلی، بهره بالای حلقه موقعیت موجب می شود:
-1 پاسخ دهی بالاتر سرعت موتور
-2 خطای کمتر ردیابی موقعیت
-3 زمان کمتر قرار گرفتن در موقعیت
به هر حال، به توانمندی سیستم مکانیکی مربوط و فرکانس طبیعی بالاتری نیاز است.
ثابت زمانی فیلتر مرجع گشتاور PN 105
گاهی اوقات تغییر ناگهانی گشتاور ممکن است سبب ساز سر و صدای زیاد در ماشین شود. افزایش ثابت زمانی فیلتر مرجع گشتاور می تواند موجب کاهش و یا حذف سر و صدای ناخواسته سیستم مکانیکی گردد. با این حال ثابت زمانی انتگرال، می تواند موجب کاهش پاسخ دهی کل سیستم گردد، بنابراین مقدار این پارامتر را بالا تنظیم ننمایید.
روش های تنظیم مرجع پارامترهای PID سروو موتورها
1. بهره حلقه موقعیت را روی یک مقدار کم تنظیم نمایید و سپس تحت شرایطی که نویز و لرزش غیر طبیعی اتفاق نیفتد، بهره ی حلقه سرعت را پله به پله تا مقدار نهایی افزایش دهید.
2. در حالی که بهره حلقه موقعیت را افزایش می دهید، مقدار بهره ی حلقه ی سرعت را پله به پله کاهش دهید. تحت شرایطی که هیچ پاسخ دهی بیش از تنظیم و لرزش وجود نداشته باشد، بهره حلقه موقعیت را ماکزیمم نمایید.
3. ثابت زمانی انتگرال حلقه سرعت بر طبق زمان موقعیت یابی تصمیم گیری می شود. لطفا این مقدار را در شرایطی که سیستم مکانیکی هیچ لرزشی ندارد، مینیمم کنید.
4. متعاقبا بهره حلقه موقعیت، بهره حلقه سرعت و ثابت زمانی انتگرال حلقه سرعت با تنظیم جزئی پله به پله بهینه نمایید.
اعداد مطلوب برای کاربردهای رایج به قرار زیر است.
Pn100=0 Pn102=600 Pn103=200 Pn104=80
بهینهسازی عملکرد سروو موتورها با تنظیم هوشمندانه PIDامکان پذیر است
برای دستیابی به بهترین عملکرد از سروو موتور، تنظیم دقیق پارامترهای کنترلی آن از اهمیت بالایی برخوردار است. یکی از رایج ترین و موثرترین روش های کنترل سروو موتورها، استفاده از کنترل کننده PID است. این نوع کنترل کننده یک الگوریتم کنترل است که بر اساس سه پارامتر اصلی P (Proportional)، I (Integral) و D (Derivative) عمل می کند. هر یک از این پارامترها تاثیر مستقیمی بر پاسخ سیستم به خطا دارند. تنظیم دقیق پارامترهای PID برای هر سیستم و شرایط کاری متفاوت است. تنظیم دستی این پارامترها کاری زمان بر و نیازمند تجربه است. علاوه بر این، تغییرات در شرایط کاری سیستم ممکن است باعث شود که تنظیمات قبلی دیگر مناسب نباشند.
مراکز معتبری که در زمینه فروش سروو موتورها فعالیت دارند، اطلاعات کلی درباره کار با دستگاه و نحوه تنظیم پارامترهای هر یک از آن ها را در اختیار مشتریان خود قرار می دهند. با خرید اینورتر تک فاز، سروو موتور، مانیتور صنعتی، کارت رله و غیره از مجموعه بارمان اتوماسیون سایا می توانید اطمینان داشته باشید که محصولات درجه یک و با کیفیتی را خریداری خواهید کرد.
برای اطلاع از قیمت خرید سروو موتور از برندهای دلتا، ورتکس و خرید با گارانتی از نمایندگی رسمی با کارشناسان فروش بارمان در تماس باشید.
